

استاندارد درایوری برای ماشینهایی که عامل میراند
آنتروپیک پیشنمایش پژوهشی استاندارد سختافزار مدل را منتشر کرده، مشخصاتی در لایه درایور که به عاملهای هوش مصنوعی اجازه میدهد بازوی ربات، میکروسکوپ و ابزار آزمایشگاهی را با فرمانهای مشترک بیابند و بگردانند.
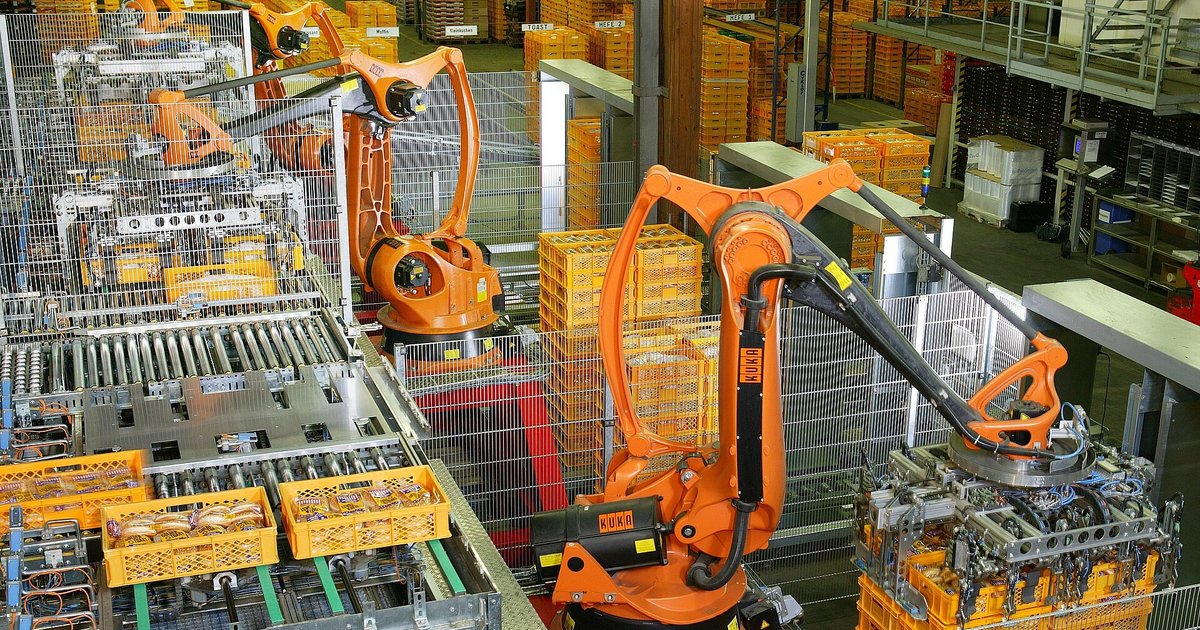
آنتروپیک پیشنمایشی پژوهشی از استاندارد سختافزار مدل معرفی کرده، مشخصاتی که به عاملهای هوش مصنوعی اجازه میدهد تجهیزات فیزیکی از جمله بازوهای رباتیک، میکروسکوپها و سامانههای آزمایشگاهی را بیابند و کنترل کنند. این استاندارد همچون درایور نرمافزاری استانداردی میان سامانه عامل رایانه و دستگاه فیزیکی مینشیند و مجموعه فرمان مشترکی برای خواندن اطلاعات تجهیز و تنظیم پیکربندی عرضه میکند، همراه با توصیفهای استاندارد سختافزار که پارامترهای قابل اندازهگیری و حدود ایمنی را اعلام میکنند. به هیچ مدل هوش مصنوعی خاصی گره نخورده، و عاملها میتوانند از راه پروتکلهای جاافتادهای مانند پروتکل زمینه مدل به آن برسند. دوسان رباتیکس در حال آزمون آن با بازوهای رباتیک برای تضمین کیفیت خودکار است و یونیورسال ربوتس قصد افزودن پشتیبانی دارد؛ دیگر مشارکتکنندگان نامبرده دانهر، تکان، کیاژن و امبیاف بایوساینساند، با پشتیبانی سکویی از آمازون وب سرویسز و هاگینگ فیس. هدف اعلامشده کوتاه کردن زمان یکپارچهسازی تجهیزات است که اکنون با روز و هفته سنجیده میشود، و ممکن کردن اینکه یک عامل چند دستگاه بازرسی، دوربین و ابزار اندازهگیری را با هم هماهنگ کند نه اینکه هر کدام را جدا بگرداند. آنتروپیک میگوید نگارش کنونی پیشنمایشی پژوهشی میماند و قصد دارد پیش از متنباز کردن استاندارد، ارزیابیهای ایمنی و رویههای عملیاتی تدوین کند؛ همچنین میپذیرد که عاملهای هوش مصنوعی میتوانند در فهم علتهای فیزیکی خرابی تجهیزات دشواری داشته باشند و نظارت خبره همچنان لازم است.
بخشی از این ماجرا که برای هر کسی که ابزار یکپارچه کرده آشناست، مسئله درایور است، که هیچ ربطی به هوش مصنوعی ندارد. هر میکروسکوپ، ترازو، دستگاه اندازهگیری مختصات و کنترلر ربات مجموعه فرمان خودش را روی حامل خودش و با مستندات به شیوه خودش عرضه میکند، و وصل کردن پنج ابزار در یک جریان کاری یعنی نوشتن پنج مبدل و نگهداریشان در طول پنج نقشه راه فریمور. همین هزینه است که خودکارسازی آزمایشگاه و بازرسی را تحت سلطه سلولهای تکفروشنده نگه داشته. لایه درایور مشترک با توصیف توانایی خوانا برای ماشین چیز سودمندی است، چه کارخواه یک مدل زبانی باشد چه نباشد.
حدود ایمنی اعلامشده در توصیف سختافزار همان تصمیم طراحی است که ارزش پاییدن دارد، چون همانجاست که این یا کار میکند یا نه. عاملی که میتواند تواناییهای دستگاهی را کشف کند، میتواند چیزی هم بخواهد که دستگاه نباید بکند، و مشخصاتی که پوششی خوانا برای ماشین از پارامترهای مجاز حمل میکند میکوشد امتناع را به ویژگی درایور بدل کند نه به قضاوت عامل. این معماری درستی است — قفلهای ایمنی یک ماشین هرگز نباید به خوشرفتاری هر چیزی که فرمان میفرستد وابسته باشد — و کفایتش دقیقا همان چیزی است که دوره پیشنمایش پژوهشی باید تعیینش کند.
برای خوانندگان صنعتی وضع عملی علاقه است نه پذیرش. پیشنمایشی پژوهشی با مجموعهای نامبرده از شرکا ورودی تدارکات نیست، و لایه ایمنی-بحرانی هیچ کارخانهای نباید نخستین جایی باشد که واسط کنترلی تازهای در آن آزموده میشود. تعامل معقول در حاشیههایی است که هزینه اشتباه یک نمونه هدررفته است نه ماشینی آسیبدیده: تضمین کیفیت خودکار، سلولهای اندازهشناسی، جریانهای کاری آزمایشگاهی — که دقیقا همانجایی است که نخستین مشارکتکنندگان نامبرده در حال آزمودنشاند.